


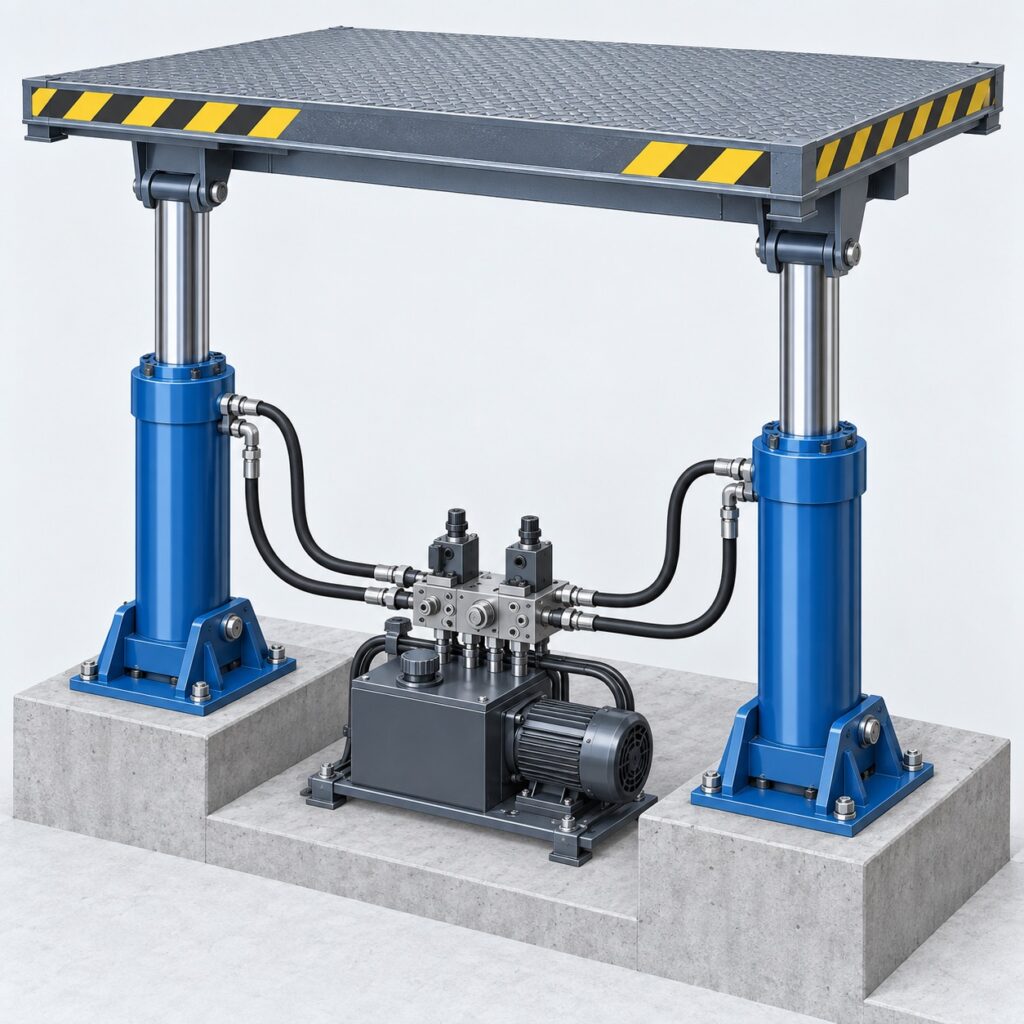
Deux vérins raccordés à la même source de pression ne se déplacent pas nécessairement à la même vitesse. Les différences de charge, de frottement, de fuite, de résistance des conduites et de dimensions des vérins peuvent faire qu'un axe avance en premier. Le choix de la méthode de synchronisation appropriée dépend du niveau d'erreur de position que la structure peut tolérer, du fait que la charge soit guidée ou non, et de ce qui se passe si l'un des côtés s'arrête.
Définissez la marge d'erreur admissible avant de choisir le matériel
Indiquez la différence de hauteur ou de position autorisée tout au long du mouvement, et pas seulement en fin de course. Précisez la charge asymétrique maximale, la plage de vitesse, la course, la fréquence de cycle et les conséquences d'un désalignement. Une plate-forme dotée de guides rigides peut se bloquer en cas de léger désalignement, même si les deux vérins atteignent finalement leurs butées. La structure mécanique, les roulements et le chemin de charge doivent être analysés parallèlement au circuit hydraulique.
Trois approches courantes
| Approche | Fonctionnalités | Principale limite |
|---|---|---|
| Accouplement mécanique ou tringlerie guidée | Limite structurellement le mouvement relatif | Des forces importantes peuvent être transmises au châssis si les vérins s'opposent au couplage |
| Diviseur/combineur de débit | Divise ou combine le débit selon un rapport prédéfini | Il convient de vérifier la précision du débit fini et l'erreur de position cumulative |
| Retour d'information de position avec vannes de régulation | Mesure chaque axe et ajuste le débit afin de réduire l'erreur | Nécessite des capteurs, des commandes, une mise en service et une procédure définie en cas de panne |
Les notes techniques de Parker concernant les diviseurs de débit indiquent clairement que la précision du débit est limitée lors de la synchronisation des vérins. Par conséquent, un diviseur 50/50 ne doit pas être commercialisé comme garantissant une position identique dans toutes les conditions. Le système de contrôle de synchronisation de Bosch Rexroth décrit une approche différente consistant à contrôler les positions relatives de plusieurs axes à l’aide d’un système de rétroaction.
Prendre en compte l'ensemble du cycle de mouvement
Vérifier l'extension et la rétraction, la course en charge et à vide, le démarrage, l'arrêt et l'abaissement d'urgence. Dans un vérin à tige unique, les surfaces effectives du côté de la tige et du côté du chapeau diffèrent ; par conséquent, un débit d'entrée identique n'implique pas nécessairement des vitesses identiques dans toutes les directions. Concevez des fonctions appropriées de maintien de charge, de décharge de pression, de fin de course et de gestion des défauts pour la machine concernée. Les essais doivent inclure des charges inégales réalistes, et ne pas se limiter à une plate-forme vide dans un atelier.
Informations à inclure dans un appel d'offres
- Géométrie de la plate-forme, disposition des guides, espacement des vérins et répartition prévue des charges.
- Erreur de position admissible, course et temps de déplacement dans les deux sens.
- Pression, débit, puissance de commande et conditions d'environnement des capteurs prévus.
- Comportement requis en cas de défaillance d'un capteur, de rupture d'un flexible ou de coupure d'alimentation.
Des applications telles que plates-formes de levage offshore et systèmes hydrauliques des écluses pour navires Il est nécessaire de réexaminer conjointement l'actionneur et la stratégie de commande. Aucun circuit générique ne peut se substituer à une évaluation des risques et à une analyse structurelle spécifiques au projet.
Références techniques : Notes techniques sur les diviseurs/combineurs de débit Parker; Présentation de la commande de synchronisation Bosch Rexroth. La couverture est une illustration conceptuelle.