


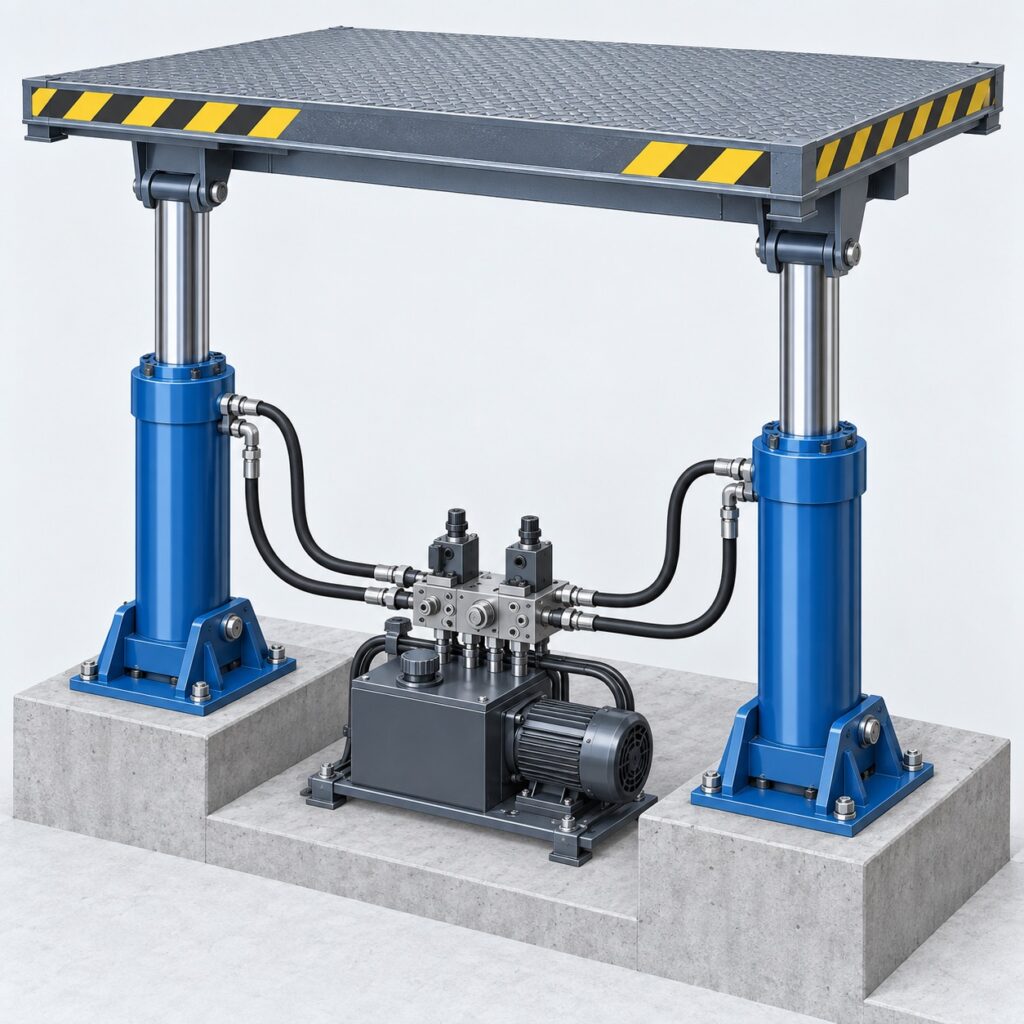
Два цилиндра, подключенные к одному и тому же источнику давления, не обязательно движутся с одинаковой скоростью. Различия в нагрузке, трении, утечках, сопротивлении трубопровода и габаритах цилиндров могут привести к тому, что одна ось начнёт двигаться раньше другой. Выбор правильного метода синхронизации зависит от того, какую погрешность положения может допустить конструкция, имеет ли нагрузка направляющие и что произойдёт, если одна из сторон остановится.
Перед выбором оборудования определите допустимую погрешность
Укажите допустимый перепад высоты или положения на протяжении всего хода, а не только в конечной точке. Укажите максимальное неравномерное нагружение, диапазон скоростей, ход, частоту цикла и последствия перекоса. Платформа с жесткими направляющими может заклиниться даже при небольшом несовпадении, даже если оба цилиндра в конечном итоге достигнут своих концевых упоров. Наряду с гидравлической схемой необходимо проанализировать механическую конструкцию, подшипники и траекторию нагрузки.
Три распространенных подхода
| Подход | Для чего это нужно | Основное ограничение |
|---|---|---|
| Механическая муфта или направляющая тяга | Структурно ограничивает относительное движение | Может передавать значительные усилия на раму, если цилиндры создают сопротивление муфте |
| Разделитель/объединитель потоков | Разделяет или объединяет поток в соответствии с заданным соотношением | Необходимо проверить точность конечного перемещения и накопительную погрешность положения |
| Обратная связь по положению с помощью регулирующих клапанов | Измеряет каждую ось и регулирует расход для уменьшения погрешности | Требуются датчики, средства управления, ввод в эксплуатацию и определённый порядок действий в случае неисправностей |
В технических инструкциях компании Parker по разделителям расхода прямо указывается, что при синхронизации цилиндров точность распределения расхода ограничена. Поэтому разделитель 50/50 не должен продаваться с гарантией одинакового положения при любых условиях. В описании системы управления синхронизацией компании Bosch Rexroth излагается иной подход к управлению относительными положениями нескольких осей с использованием обратной связи.
Учтите весь цикл движения
Проверьте выдвижение и втягивание, ход под нагрузкой и без нагрузки, запуск, остановку и аварийное опускание. В цилиндре с одним штоком эффективные площади со стороны штока и со стороны крышки различаются, поэтому равный расход на входе не означает равных скоростей во всех направлениях. Разработайте функции удержания нагрузки, сброса давления, концевого положения хода и устранения неисправностей, соответствующие конкретной машине. Испытания должны включать реалистичные неравномерные нагрузки, а не только пустую платформу на производственном цехе.
Данные, которые необходимо включить в запрос предложений
- Геометрия платформы, расположение направляющих, расстояние между цилиндрами и предполагаемое распределение нагрузки.
- Допустимая погрешность позиционирования, ход и время перемещения в обоих направлениях.
- Предполагаемое давление, расход, мощность системы управления и условия эксплуатации датчиков.
- Действия, которые необходимо предпринять в случае неисправности датчика, повреждения шланга или отключения питания.
Такие приложения, как морские подъемные платформы и гидравлические системы судовых шлюзов Необходимо провести комплексную проверку привода и алгоритма управления. Ни одна типовая схема не может заменить оценку опасностей и конструкции, разработанную специально для данного проекта.
Технические ссылки: Технические примечания по разделителям и объединителям потока Parker; Обзор системы управления синхронизацией Bosch Rexroth. Обложка представляет собой концептуальную иллюстрацию.